







Gru sopraelevata Eot
Descrizione dei prodotti
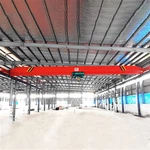
Una gru elettrica sopraelevata (EOT) è una soluzione robusta ed efficiente per la movimentazione dei materiali, ampiamente utilizzata in settori quali produzione, edilizia, acciaierie, magazzini e altro ancora. Progettato per sollevare, trasportare e posizionare carichi pesanti con precisione e facilità, è uno strumento indispensabile per snellire le operazioni e aumentare la produttività.
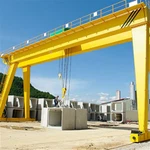
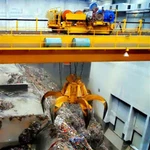
Le gru a ponte EOT sono in grado di movimentare carichi da poche tonnellate a centinaia di tonnellate, soddisfacendo un'ampia gamma di esigenze applicative. Dotati di paranchi e carrelli elettrici, consentono sollevamenti e spostamenti fluidi ed efficienti. Realizzati con materiali ad alta resistenza, garantiscono una lunga durata e affidabilità in ambienti industriali esigenti. Disponibili in configurazioni a trave singola, doppia o a portale per soddisfare specifiche esigenze operative e vincoli di spazio.
Per le industrie che desiderano migliorare le proprie capacità operative, la gru EOT a ponte è la soluzione definitiva per massimizzare l'efficienza e la produttività. Le nostre gru EOT a ponte sono progettate per soddisfare i più elevati standard di prestazioni, affidabilità e sicurezza.
Componenti principali: motore, cuscinetto, cambio
Luogo di origine: Cina
Garanzia: 1 anno
Videoispezione in uscita: Fornita
Rapporto di prova del macchinario: fornito
Alimentazione: 220-690V, 50/60 HZ, 3P
Tensione di controllo: 24/36/48 V
Mansione lavorativa: A3-A6
Colore: giallo
Applicazione: interni ed esterni
Velocità di spostamento della gru: 0-30m/min
Temperatura di lavoro: -25 gradi -45 gradi
Metodo di controllo: telecomando o pulsante
Immagini e componenti
1.Abbagliante
La trave principale di una gru elettrica a ponte (EOT) è un componente strutturale critico responsabile del supporto del carico e della fornitura di un percorso per lo spostamento del carrello o del paranco.
La trave principale di una gru a ponte elettrica (EOT) è solitamente realizzata in acciaio ad alta resistenza per sostenere i carichi richiesti. Vengono utilizzati due raggi paralleli. Comunemente utilizzato per carichi pesanti e campate più grandi.
La trave principale di una gru a ponte elettrica (EOT) fornisce un percorso forte e stabile per lo spostamento del carrello o della gru. Supporta il peso del carico sollevato, del carrello, della gru e il proprio peso. Garantisce un funzionamento regolare in condizioni dinamiche come accelerazione, decelerazione e frenata. La lunghezza della trave è determinata dalla larghezza operativa della gru.
La capacità di carico della trave principale di una gru a ponte elettrica (EOT) deve essere progettata per gestire i carichi statici e dinamici massimi entro limiti di sicurezza.
Sistema di sollevamento
Motore: il motore di un sistema di sollevamento in una gru elettrica a ponte (EOT) è un componente critico progettato per sollevare e abbassare carichi pesanti con precisione e sicurezza.
Il riduttore del sistema di sollevamento in una gru a ponte EOT (Electric Overhead Travelling) svolge un ruolo fondamentale nel sistema di trasmissione della potenza meccanica. È responsabile della riduzione della velocità del motore a un livello adeguato, aumentando al tempo stesso la coppia, garantendo un sollevamento e un abbassamento graduale e controllato dei carichi.
3) Tamburo: il tamburo di un sistema di sollevamento in una gru a ponte EOT (Electric Overhead Travelling) è un componente critico responsabile dell'avvolgimento e dello svolgimento della fune metallica, che facilita il sollevamento e l'abbassamento dei carichi.
4) Fune metallica: la fune metallica è un componente critico nel sistema di sollevamento di una gru a ponte EOT (Electric Overhead Travelling). È responsabile del trasporto del carico ed è generalmente soggetto a una varietà di forze, tra cui tensione, flessione e usura. La progettazione e la selezione della fune metallica per le gru EOT dipendono da diversi fattori quali la capacità della gru, il tipo di carico da sollevare, l'ambiente e la frequenza di utilizzo.
5) Blocco puleggia: un blocco puleggia nel sistema di sollevamento di una gru a ponte EOT (Electric Overhead Travelling) è un componente critico che facilita il movimento e il sollevamento di carichi pesanti.
6) Dispositivo di sollevamento: il dispositivo di sollevamento di una gru a ponte EOT (Electric Overhead Travelling) svolge un ruolo fondamentale nella capacità della gru di sollevare, abbassare e spostare carichi.
 |
 |
3.Finetrasporto
1) Il carrello terminale di una gru a ponte EOT (Electric Overhead Travelling) è un componente critico che supporta e consente alla gru di muoversi lungo le travi della via di corsa. Si collega alla trave principale del ponte e garantisce un movimento orizzontale fluido e controllato su tutta la lunghezza dell'area operativa della gru.
2)Funzionalità
Movimento orizzontale: il carrello terminale consente alla gru di spostarsi lungo le travi della via di corsa, garantendo la copertura dell'intera area di lavoro.
Distribuzione del carico: distribuisce correttamente il peso del carico tra le ruote e le travi della pista.
Stabilità strutturale: mantiene la stabilità e garantisce l'allineamento del ponte della gru con il sistema di piste.
Considerazioni sulla progettazione
Capacità e classe di servizio: progettata in base alla capacità di carico nominale della gru e alla frequenza di utilizzo (leggera, media, pesante).
Allineamento delle rotaie della pista: l'allineamento di precisione è fondamentale per prevenire l'usura irregolare o il deragliamento.
Durata: costruito per resistere all'usura, alle condizioni ambientali e ai cicli operativi elevati.
 |
 |
4. Meccanismo di spostamento della gru
1) Principio di funzionamento
Il motore elettrico aziona le ruote: il meccanismo di spostamento della gru è alimentato da motori elettrici. Questi motori sono generalmente motori CA o CC, montati sulla struttura della gru e collegati alle ruote motrici tramite un sistema di ingranaggi.
2) Funzioni del comando della gru
Il meccanismo di traslazione della gru a ponte EOT (Electric Overhead Travelling) è responsabile del movimento orizzontale della gru lungo la lunghezza della pista, tipicamente in una fabbrica o in un ambiente industriale. Consente alla gru di spostarsi da un'estremità all'altra dell'edificio o della struttura per trasportare carichi in varie aree di lavoro.
5. Meccanismo di viaggio del carrello
1) Composizione strutturale
Telaio del carrello: il telaio del carrello è il componente strutturale principale del carrello. È tipicamente realizzato in acciaio o profilati di acciaio saldati e supporta gli altri componenti del carrello.
Set di ruote: le ruote del carrello sono montate sul telaio del carrello e scorrono lungo il sistema di binari della gru.
Dispositivo di azionamento: il meccanismo di azionamento del carrello comprende un motore elettrico e un cambio, solitamente montati sul telaio del carrello. Il motore fornisce la potenza per spostare il carrello lungo il ponte, mentre il cambio regola la velocità e la coppia.
2) Funzione del meccanismo di manovra del carrello
Movimento orizzontale: il meccanismo del carrello consente al paranco (il dispositivo di sollevamento) di spostarsi orizzontalmente lungo il ponte della gru, consentendo il posizionamento preciso del carico sull'area di lavoro.
Movimentazione del carico: facilita il trasferimento del carico in diverse sezioni dell'area di lavoro, favorendo una movimentazione efficiente dei materiali.
Flessibilità e portata: fornisce alla gru la capacità di coprire l'intera campata della via di corsa della gru, rendendola versatile per varie operazioni di sollevamento.
6.Ruota della gru
1) Funzione delle ruote
Mobilità: le ruote consentono al ponte o al carrello della gru di viaggiare avanti e indietro lungo la pista o il sistema ferroviario.
Distribuzione del carico: aiutano a distribuire il peso in modo uniforme sui binari e sulla struttura della gru.
Precisione: La qualità delle ruote e il loro allineamento garantisce il posizionamento preciso della gru per le operazioni di sollevamento.
2) Requisiti di progettazione
Design: le ruote sono generalmente flangiate o scanalate per adattarsi alla rotaia o al binario, garantendo che rimangano allineate durante il funzionamento. Spesso hanno un profilo convesso per ridurre al minimo l'usura e garantire un funzionamento regolare.

7. Gancio della gru
1) Il gancio di una gru a ponte EOT (Electric Overhead Travelling) è un componente cruciale utilizzato per sollevare e spostare carichi pesanti. È progettato per essere forte e durevole, in grado di sostenere pesi significativi.
2) Il gancio viene utilizzato per fissare il carico alla gru per sollevarlo e trasportarlo lungo il percorso designato. Solitamente è collegato al meccanismo di sollevamento, che fa parte del sistema di sollevamento della gru. Tipicamente realizzato in acciaio ad alta resistenza per resistere carichi pesanti e prevengono piegamenti o cedimenti. Spesso a forma di "C" o di un semplice gancio con chiusura di sicurezza per evitare che il carico scivoli via. Dotato di chiusure o meccanismi di bloccaggio per garantire che il carico rimanga sicuro durante il movimento.

Motore
1) Una gru a soffitto EOT (Electric Overhead Travelling) è un tipo di gru utilizzata per sollevare e spostare carichi pesanti su un piano orizzontale, spesso in ambienti industriali come fabbriche, magazzini e cantieri navali. Il motore è un componente fondamentale di una gru EOT e svolge un ruolo chiave nel guidare i movimenti del paranco, del carrello e del ponte.
2) La maggior parte delle gru EOT utilizza motori elettrici per alimentare i propri movimenti. Il tipo di motore dipende dal design della gru e dai requisiti applicativi. I motori di una gru EOT sono generalmente alimentati da un'alimentazione CA trifase, sebbene alcune gru specializzate potrebbero utilizzare un'alimentazione CC.
3) Le moderne gru EOT utilizzano azionamenti a frequenza variabile (VFD) per un migliore controllo di velocità, coppia ed efficienza energetica. I sistemi di controllo possono essere manuali (con un comando pensile) o automatizzati (con telecomando o controller logici programmabili). I motori moderni sono spesso dotati di sensori integrati che monitorano la temperatura, le vibrazioni e altre condizioni per garantire un funzionamento sicuro ed efficiente.

.
Sistema di allarme sonoro e luminoso e finecorsa
1) Sistema di allarme sonoro e luminoso
Il sistema di allarme acustico e luminoso di una gru EOT (Electric Overhead Travelling) è una caratteristica di sicurezza essenziale progettata per garantire il funzionamento sicuro della gru e per avvisare il personale nelle vicinanze dei suoi movimenti o dello stato operativo.
Allarmi sonori: Clacson o sirena: spesso utilizzati per avvisare i lavoratori quando la gru è in movimento o quando si verifica un'emergenza. Il suono è generalmente forte e attira l'attenzione. Cicalino: utilizzato per notifiche meno urgenti, come segnalare il movimento della gru o quando un carico si avvicina a una posizione predeterminata. Toni multipli: alcuni sistemi possono emettere toni diversi per diversi tipi di avvisi (ad es. , suono continuo per le emergenze, intermittente per avvisi generali).
Allarmi luminosi: Segnalatori lampeggianti: sono montati sul corpo della gru o sulle strutture vicine. Lampeggiano a una frequenza prestabilita per avvisare gli operatori del movimento o del funzionamento della gru. Luci stroboscopiche: utilizzate per avvisi ad alta visibilità, soprattutto in ambienti scarsamente illuminati o bui. Luci colorate: colori diversi possono indicare stati diversi (ad esempio, rosso per pericolo , giallo per cautela, verde per funzionamento sicuro).
2) Finecorsa
Un interruttore di finecorsa su una gru a ponte EOT (Electric Overhead Travelling) è un dispositivo di sicurezza progettato per controllare e limitare il movimento del paranco, del carrello o del ponte della gru. Garantisce che la gru non si sposti oltre una posizione prestabilita, proteggendo la struttura della gru e le attrezzature circostanti da danni o incidenti.
Funzioni chiave:
Controllo della posizione: il finecorsa funge da confine che arresta il movimento della gru quando raggiunge una posizione specifica, impedendole di spostarsi troppo lontano in qualsiasi direzione.
Meccanismo di sicurezza: fornisce un arresto automatico per prevenire collisioni con strutture, attrezzature o altre gru.
Protezione dal sovraccarico: alcuni interruttori di finecorsa sono combinati con altre caratteristiche di sicurezza per proteggere la gru e il suo carico dal funzionamento oltre i limiti di sicurezza.
Tipi di finecorsa:
Interruttori di finecorsa meccanici: questi sono i tipi più comuni e utilizzano un attuatore fisico (come una camma o un rullo) che attiva un interruttore elettrico quando la gru raggiunge il limite impostato.
Finecorsa elettronici: utilizzano sensori o dispositivi di prossimità per rilevare la posizione della gru e inviare un segnale per fermarla quando necessario.
Interruttori di limite di sovraccarico: questi interruttori possono essere utilizzati per monitorare il carico sulla gru e attivare un arresto automatico se supera la capacità nominale della gru.

10.Dispositivi di sicurezza
1. Interruttori di limite
Scopo: Impedisce alla gru di spostarsi oltre un certo limite in qualsiasi direzione, proteggendola da spostamenti eccessivi e potenziali collisioni.
Tipologie: Finecorsa e finecorsa anticollisione.
2. Protezione da sovraccarico
Scopo: Impedisce alla gru di sollevare carichi più pesanti della sua capacità nominale, riducendo il rischio di danni alla gru ed evitando incidenti.
Implementazione: spesso prevede celle di carico o sensori che attivano un allarme o interrompono automaticamente l'alimentazione al paranco se viene rilevato un sovraccarico.
3. Pulsante di arresto di emergenza
Scopo: Consente agli operatori di interrompere immediatamente tutte le operazioni della gru in caso di emergenza, prevenendo incidenti o danni.
Caratteristiche: solitamente posizionati in aree accessibili sul pannello di controllo e in altre posizioni intorno alla gru.
4. Finecorsa del paranco
Scopo: Arresta automaticamente il motore del paranco quando il carico raggiunge la massima altezza di sicurezza, prevenendo danni al paranco e al carico.
Funzione: può essere utilizzato per impostare i limiti superiore e inferiore per il funzionamento del paranco.
5. Dispositivo anticollisione
Scopo: Impedisce la collisione tra due gru sullo stesso binario.
Metodi: Utilizzo di sensori radar o ultrasonici per rilevare la distanza tra le gru e fermarle se si avvicinano l'una all'altra.
6. Finecorsa della corsa trasversale
Scopo: Impedisce alla gru di oltrepassare la fine del suo percorso lungo il ponte.
Funzione: Arresta o inverte la gru quando raggiunge il limite designato.
7. Interruzione dell'alimentazione di emergenza
Scopo: Scollega rapidamente la gru dalla fonte di alimentazione in caso di emergenza, riducendo il rischio di ulteriori danni o incidenti.
8. Sistemi frenanti
Scopo: Garantisce che la gru possa fermarsi in sicurezza e trattenere i carichi in modo sicuro.
Tipi: freni meccanici (come freni a disco), sistemi di frenatura elettrici e freni idraulici.
9. Fune/catena di sicurezza (anti-due blocchi)
Scopo: Impedisce che il gancio o il blocco del paranco entri in contatto con il blocco di carico o qualsiasi altra parte della gru.
Funzione: quando il gancio viene sollevato ad una certa altezza, attiva il sistema per interrompere l'alimentazione o attivare un avviso.
10. Caratteristiche di sicurezza della cabina dell'operatore della gru
Scopo: Garantisce la sicurezza e il comfort dell'operatore della gru.
Caratteristiche: include vetro di sicurezza, barriere protettive, sedili ergonomici e miglioramenti della visibilità.
11. Sicurezza del radiocomando
Scopo: Riduce il rischio consentendo all'operatore di controllare la gru da una distanza di sicurezza.
Caratteristiche: Spesso viene fornito con funzioni di arresto di emergenza, arresto automatico e blocco di sicurezza.
12. Monitor di temperatura e ambientali
Scopo: monitora l'ambiente operativo per garantire che sia sicuro per il funzionamento della gru.
Tipi: sistemi che rilevano temperature elevate, umidità elevata o altre condizioni che potrebbero influire sulla sicurezza.
13. Interruttore automatico guasto a terra (GFCI)
Scopo: Protegge la gru dai rischi elettrici dovuti a guasti a terra interrompendo l'alimentazione se viene rilevato un guasto.
14. Spie e allarmi
Scopo: Avverte gli operatori e il personale nelle vicinanze di un potenziale pericolo o quando la gru è in funzione.
Tipi: luci stroboscopiche, avvisatori acustici o allarmi acustici.
15. Indicatore del momento di carico (LMI)
Scopo: Fornisce il monitoraggio in tempo reale del carico e della stabilità della gru per evitare sovraccarichi.
Funzione: avvisa l'operatore se il carico si sta avvicinando o superando i limiti di sicurezza.
11.Modalità di controllo
1) Comando pensile:Descrizione: Un sistema di controllo cablato in cui l'operatore utilizza un pensile con pulsanti per azionare la gru.
2) Radiocomando:Descrizione: Un sistema di controllo wireless che utilizza segnali in radiofrequenza per azionare la gru.
3) Controllo cabina:Descrizione: La gru viene azionata da una cabina montata sulla gru stessa, dove l'operatore utilizza leve o joystick per controllarne i movimenti.
4) Controllo automatico/programmato: Descrizione: La gru funziona automaticamente in base a istruzioni preimpostate o programmazione software.
5) Controllo tramite joystick: Descrizione: gestito tramite joystick per un controllo preciso sui movimenti della gru, tipicamente presente nelle configurazioni con cabina o telecomando.

12.Schizzo

Tecnica principale

Vantaggi
11. Maggiore efficienza
Facilita lo spostamento di carichi pesanti in ampi spazi di lavoro con precisione. Riduce i tempi di movimentazione manuale, garantendo operazioni più rapide e maggiore produttività.
2. Elevata capacità di carico
In grado di movimentare carichi pesanti e ingombranti, da poche tonnellate a centinaia di tonnellate, a seconda del design della gru.
3. Ottimizzazione dello spazio
Funziona sopra la testa, lasciando spazio libero per altre attività o macchinari. Ideale per ambienti di lavoro affollati o ristretti.
4. Versatilità
Adatto a vari settori come l'industria manifatturiera, l'edilizia, l'automotive, la costruzione navale e i magazzini. Può essere personalizzato con diversi accessori per compiti specifici (ad esempio magneti, ganci o pinze).
5. Sicurezza
Riduce al minimo il rischio di incidenti sul lavoro eliminando la necessità di movimentazione manuale di oggetti pesanti. Dotato di funzionalità di sicurezza avanzate come protezione da sovraccarico, freni di emergenza e sistemi anticollisione.
6. Rapporto costo-efficacia
Riduce i costi di manodopera automatizzando il sollevamento e lo spostamento dei materiali. Il design durevole garantisce una lunga durata con costi di manutenzione minimi nel tempo.
7. Precisione e controllo
Fornisce movimenti precisi con controlli avanzati, consentendo il posizionamento accurato dei carichi. Disponibile con sistemi di controllo manuali, semiautomatici o completamente automatizzati.
8. Scalabilità
È disponibile in una varietà di dimensioni e configurazioni (monotrave, bitrave, gru a portale) per soddisfare esigenze applicative specifiche. Può essere aggiornato o adattato al variare dei requisiti operativi.
9. Danni materiali ridotti
Il movimento fluido e controllato riduce al minimo il rischio di danni ai materiali movimentati.
10. Flusso di lavoro migliorato
Semplifica le operazioni consentendo una gestione efficiente dei materiali in più fasi di produzione.
Applicazione:
1. Impianti di produzione e produzione
Movimentazione dei materiali: spostamento di materie prime, semilavorati o prodotti finiti attraverso le linee di produzione.
Linee di assemblaggio: assistenza nell'assemblaggio di componenti o macchine di grandi dimensioni.
Manutenzione: sollevamento e sostegno di parti pesanti per attività di manutenzione.
2. Industrie dell'acciaio e dei metalli
Acciaierie: movimentazione di metallo fuso, bramme e bobine.
Fabbricazione di metalli: spostamento di lamiere, travi o altre parti metalliche fabbricate di grandi dimensioni.
3. Magazzinaggio e deposito
Gestione dell'inventario: sollevamento e impilamento di merci pesanti nei magazzini.
Spedizione e ricezione: carico e scarico di materiali da camion o vagoni ferroviari.
4. Industria delle costruzioni
Calcestruzzo prefabbricato: movimentazione di elementi prefabbricati pesanti come travi, travi e lastre.
Costruzione di ponti e dighe: trasporto di materiali di grandi dimensioni utilizzati in queste strutture.
5. Industrie automobilistiche e aerospaziali
Produzione di veicoli: sollevamento di parti automobilistiche pesanti, motori o telai di carrozzerie.
Assemblaggio di aeromobili: movimentazione di componenti di aeromobili di grandi dimensioni come ali e sezioni di fusoliera.
6. Centrali elettriche
Centrali idroelettriche e termiche: trasporto di turbine, generatori e altre attrezzature pesanti.
Centrali nucleari: movimentazione di materiali radioattivi in contenitori schermati.
7. Porti e scali marittimi
Movimentazione del carico: scarico e carico di container o attrezzature pesanti.
Costruzione navale: assistenza nell'assemblaggio di parti di navi di grandi dimensioni.
8. Estrazione mineraria ed estrattiva
Trasporto di materiali: spostamento di minerali estratti o di parti di macchinari pesanti.
9. Industria della carta e della pasta di legno
Movimentazione rotoli: sollevamento e trasporto di grandi rotoli di carta.
10. Applicazioni specializzate
Produzione di attrezzature pesanti: spostamento di macchinari o strumenti di grandi dimensioni.
Gruproduzione procedura
1. Analisi dei requisiti
Comprendere le esigenze del cliente: capacità di carico, campata, altezza di sollevamento, ambiente di lavoro e classificazione delle mansioni. Ispezione del sito: valutare le condizioni del sito, come spazio disponibile, capacità strutturale e vincoli operativi.
2. Progettazione e ingegneria
Progettazione preliminare: creare un concetto basato sulle esigenze del cliente. Calcoli del carico: calcolare la capacità di carico massima.
Determinare le forze sulla struttura della gru e sulle travi delle vie di corsa.Progettazione strutturale:Progettare le travi principali (singole o doppie) in base al carico e alla campata.Definire i carrelli terminali, le traverse e il carrello di sollevamento.Progettazione dell'impianto elettrico:Sviluppare il sistema di controllo, compresi i motori , VFD, finecorsa e telecomando.
Garantisci la conformità a standard come IEC, ISO o codici locali. Considerazioni sulla sicurezza: include arresti di emergenza, protezione da sovraccarico e sistemi anticollisione.
3. Approvvigionamento materiali
Acciaio: acciaio strutturale ad alta resistenza per travi e telai. Motori e componenti: motori, riduttori, freni e pannelli di controllo specifici per gru. Paranco: paranco elettrico con capacità di carico e altezza di sollevamento adeguate. Cablaggio e accessori: cavi elettrici, finecorsa e dispositivi di sicurezza.
4. Fabbricazione
Fabbricazione di travi: tagliare piastre di acciaio e assemblare travi mediante saldatura o imbullonatura. Garantire rettilineità e allineamento durante l'assemblaggio. Condurre test non distruttivi (NDT) per verificare la qualità della saldatura. Carrelli terminali: fabbricare i carrelli terminali per ospitare ruote e meccanismi di guida. Assemblare con precisione per garantire il corretto allineamento con le rotaie. Lavorazione meccanica: componenti critici della macchina come alberi delle ruote, alloggiamenti dei cuscinetti e telai dei carrelli. Preparazione della superficie: sabbiare e verniciare tutti i componenti in acciaio con anticorrosivo rivestimenti adatti all’ambiente di lavoro.
5. Assemblea
Assemblaggio meccanico: assemblare la trave principale con i carrelli terminali. Montare il carrello del paranco e allinearlo con le rotaie. Assemblaggio elettrico: installare motori, pannelli di controllo e cablaggi.
Collegare i dispositivi di sicurezza, compresi finecorsa e sensori.
6. Test
Test di carico: eseguire test a vuoto e a pieno carico per verificare l'integrità strutturale. Test con sovraccarico (solitamente il 125% della capacità nominale) come da standard. Test funzionale: verificare le prestazioni del motore, la frenatura e la risposta del controllo. Verificare il regolare funzionamento di il movimento del paranco, del carrello e del ponte. Controlli di sicurezza: testare le funzioni di arresto di emergenza e gli interruttori di finecorsa. Ispezionare i dispositivi anticollisione e altri sistemi di sicurezza.
7. Controllo di qualità
Controlli di conformità: garantire la conformità agli standard applicabili (ad esempio ISO 9001, marcatura CE o standard ASME). Ispezione: ispezionare saldature, dimensioni, allineamento e collegamenti elettrici. Verificare la qualità della vernice e la resistenza ambientale.
8. Installazione e messa in servizio
Preparazione del sito: installare le travi e le rotaie della pista con il corretto allineamento. Assicurarsi che la fondazione possa sostenere il peso e il carico della gru. Montaggio: sollevare e posizionare la gru sulle travi della pista.
Allineare le ruote al binario per garantire uno spostamento regolare. Test finale:
Eseguire test funzionali e di carico in loco. Formare gli operatori sull'utilizzo della gru, sulla manutenzione e sui protocolli di sicurezza.

Vista dell'officina:
L'azienda ha installato una piattaforma di gestione intelligente delle apparecchiature e ha installato 310 set (set) di robot di movimentazione e saldatura. Dopo il completamento del piano, ci saranno più di 500 set (set) e la velocità di rete delle apparecchiature raggiungerà il 95%. Sono state messe in funzione 32 linee di saldatura, è prevista l'installazione di 50 e il tasso di automazione dell'intera linea di prodotti ha raggiunto l'85%.


Etichetta sexy: gru a ponte, produttori di gru a ponte in Cina, fornitori, fabbrica
Un paio di
Gru a ponte a comando elettricoIL prossimo Articolo
Gru a ponte EotPotrebbe piacerti anche


Invia la tua richiesta